Selecteer taal
De snelle expansie van de robotica-industrie is veel verder gegaan dan gestandaardiseerde laboratoriumprototypes. Tegenwoordig worden autonome systemen ingezet in omgevingen variërend van onderzoeksstations in de poolgebieden tot de hoge temperatuurcorridors van industriële smeltfabrieken. Centraal bij deze uitbreiding staat de kritische interface tussen de machine en de grond. Hoewel er kant-en-klare oplossingen bestaan, is de opkomst van op maat gemaakte rubberen rupsen is de bepalende factor geworden voor bedrijven die de tractie, duurzaamheid en energie-efficiëntie willen optimaliseren. Het afstemmen van de mechanische eigenschappen van een aandrijfsysteem zorgt ervoor dat een robot niet Alleeen beweegt, maar ook met chirurgische precisie presteert in zijn specifieke operatiegebied.
De architectonische grondslagen van geavanceerd robotbaanontwerp
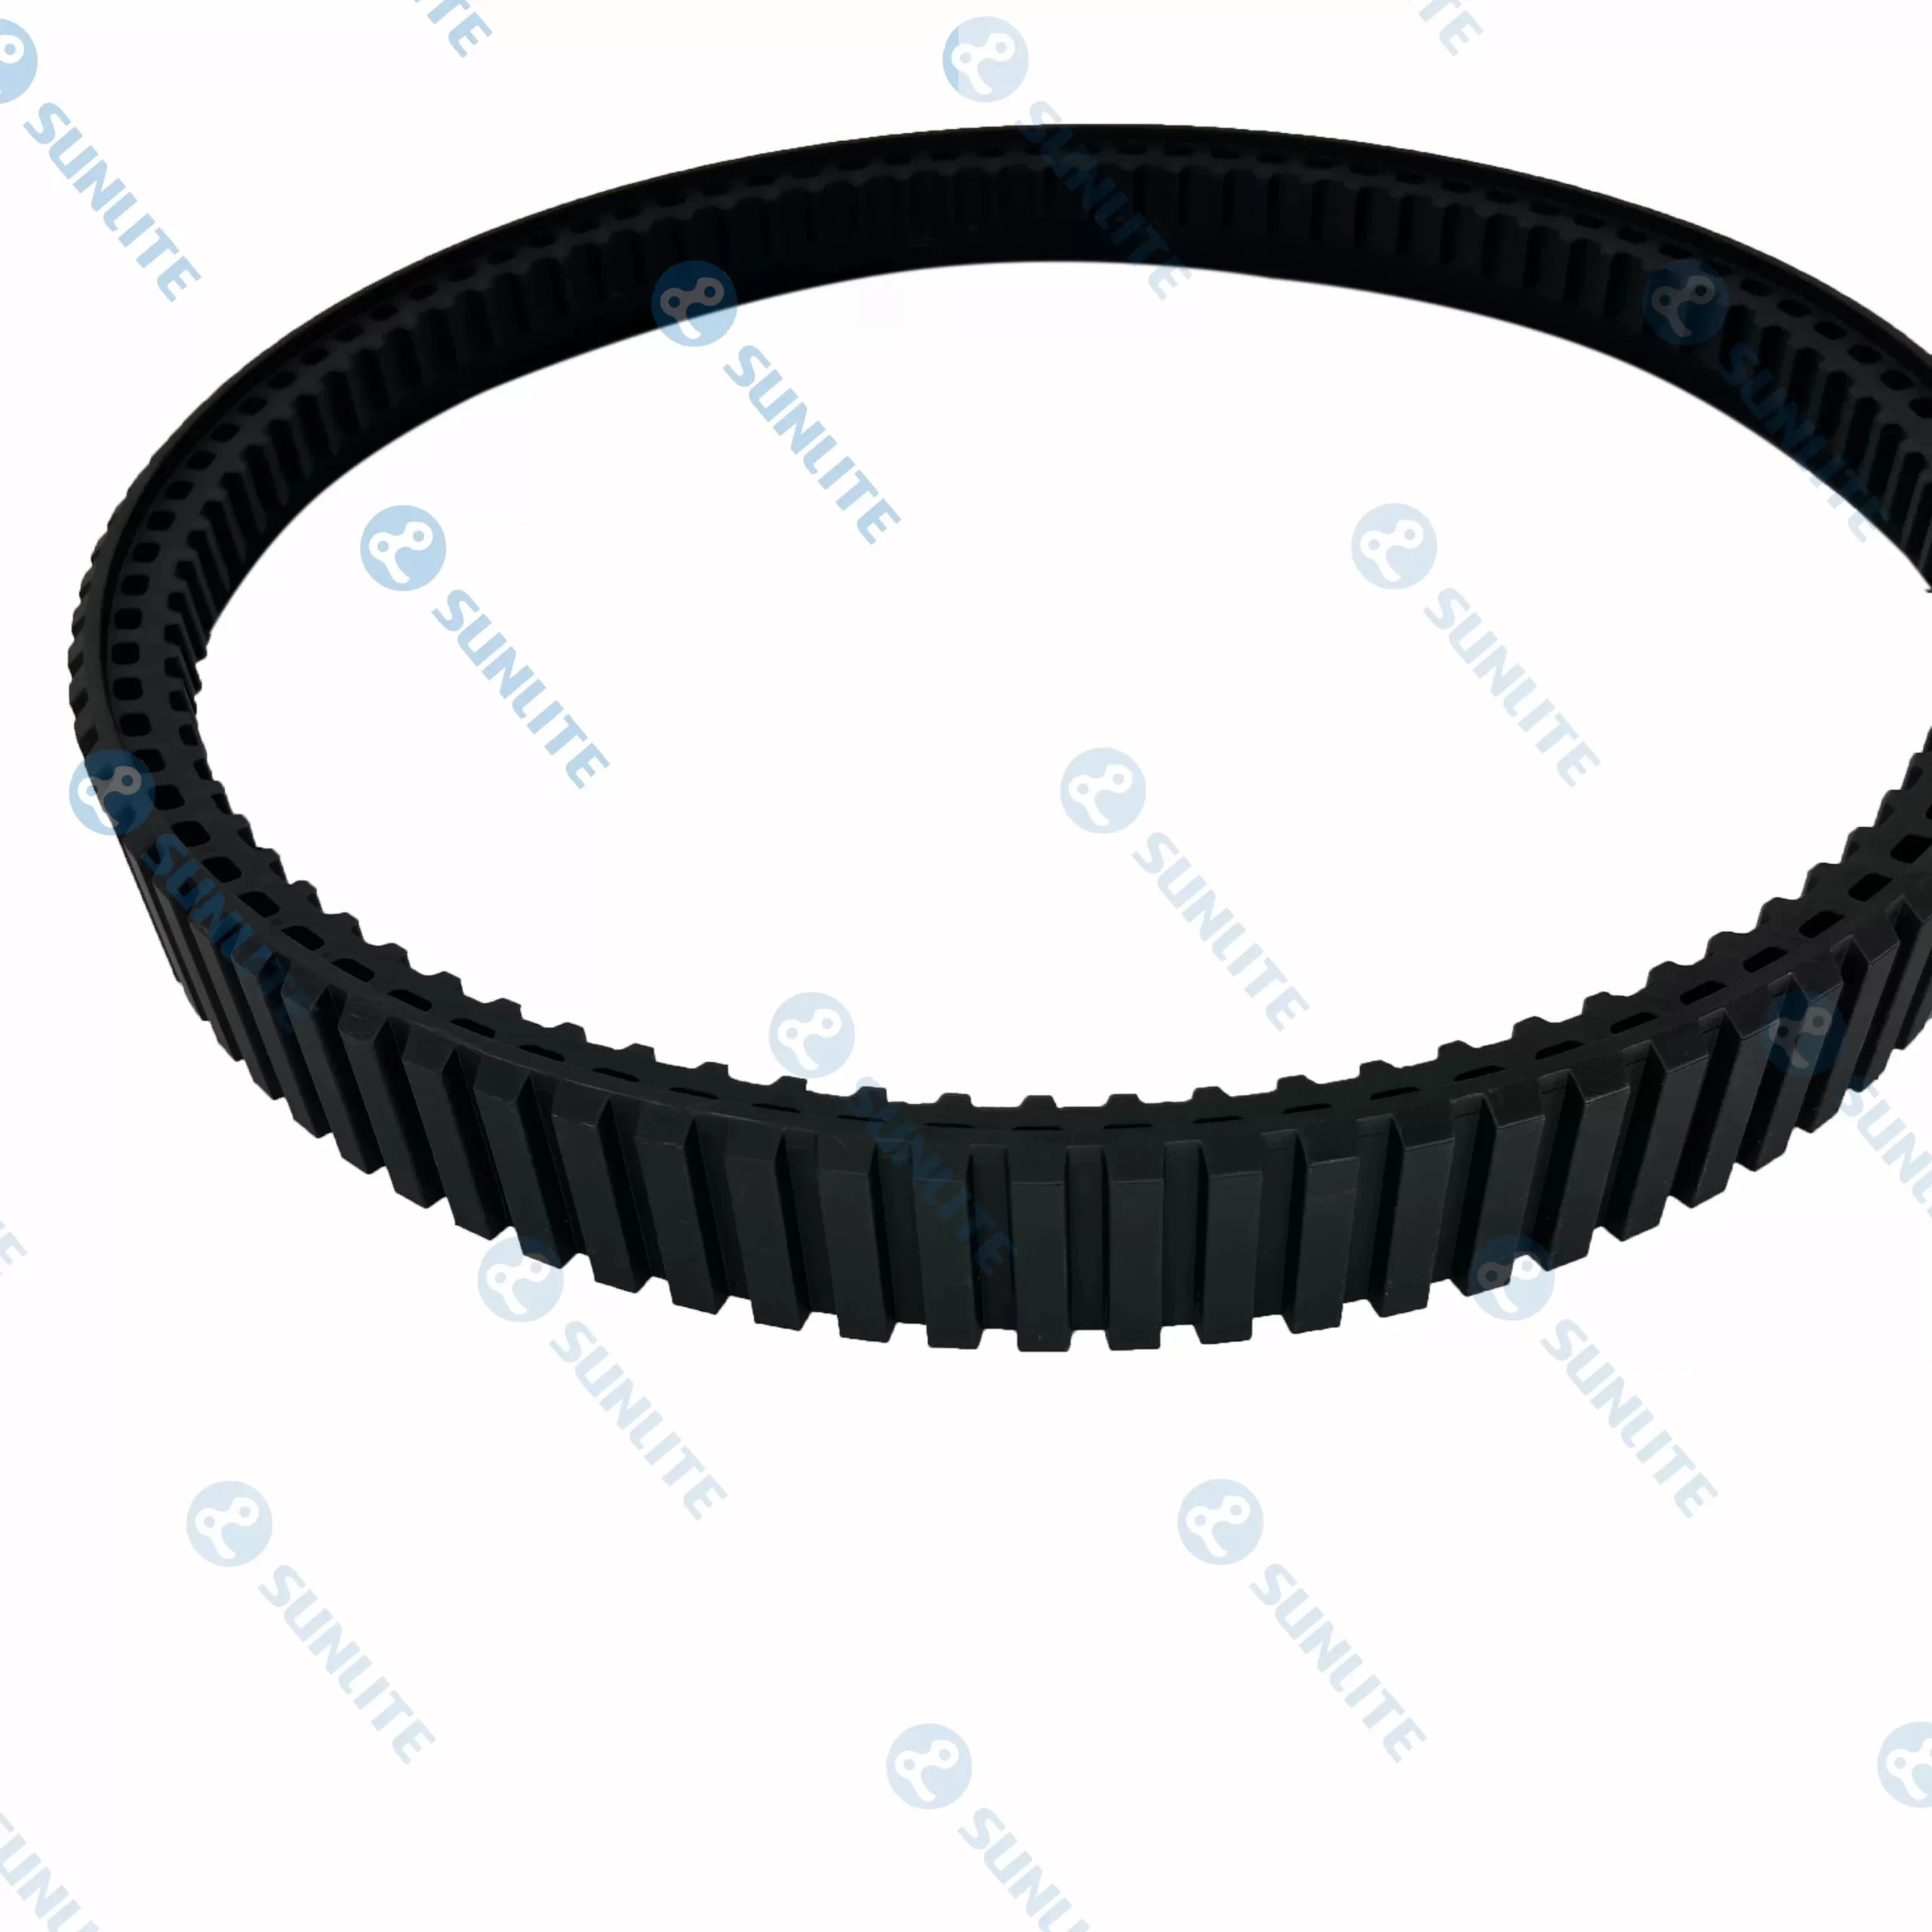
Succesvolle bewegingen op complex terrein beginnen lang voordat een motor draait. Het begint bij de tekentafel ontwerp van robotbanen . In tegensTelling tot traditionele voertuigtechniek vereist robotica een delicaat evenwicht tussen gewicht, energieverbruik en 'footprint'-optimalisatie. Een goed uitgevoerd ontwerp moet rekening houden met de interne geometrie van de aandrijfconstructie, en ervoor zorgen dat de aandrijfkettingwielen, loopwielen en wielen in perfecte harmonie werken met de flexibele buitenkant.
In gespecialiseerde robotica is het interne karkas van de baan net zo belangrijk als het externe loopvlak. Ingenieurs moeten beslissen over de spanarchitectuur – of ze nu een passief veerbelast systeem of een actieve hydraulische aanpassing willen gebruiken. Het doel van verfijnd ontwerp van robotbanen is om een constant contactvlak te behouden, zelfs wanneer de robot onregelmatige obstakels zoals gevAlleen hout of grillig beton passeert. Door deze spanningen tijdens de ontwerpfase te simuleren, kunnen ontwikkelaars veel voorkomende faalpunten voorkomen, zoals "weggegooide" sporen of overmatige trillingen die gevoelige ingebouwde sensoren zoals LIDAR en high-definition camera's kunnen aantasten.
Een strategische partner selecteren: de rol van een fabrikant van robotbanen
Naarmate de complexiteit van autonome platforms toeneemt, wordt de relatie tussen een roboticabedrijf en hun bedrijf steeds groter fabrikant van robotbanen wordt een hoeksteen van de ontwikkelingscyclus. Het vervaardigen van een spoor voor een inspectierobot die miljoenen dollars kost, staat ver af van het produceren van standaard industriële banden. Het vereist een diepgaand begrip van de polymeerchemie en structurele versterking.
Een gespecialiseerd fabrikant van robotbanen biedt de expertise die nodig is om de juiste shore-hardheid voor het rubber en de juiste treksterkte voor de interne verstevigingskoorden te kiezen, of deze nu zijn gemaakt van roestvrij staal, Kevlar of gespecialiseerde synthetische vezels. Dit partnerschap maakt het mogelijk om sporen te creëren die bestand zijn tegen specifieke gevaren voor het milieu, zoals oliebestendige verbindingen voor raffinaderijrobots of niet-markerend rubber voor drones voor binnenbeveiliging. De mogelijkheid om snel prototypes te maken en het nokpatroon te herhalen – de ‘tanden’ van de baan – sTelt roboticabedrijven in staat hun machines af te stemmen op specifieke grondsoorten of klimvereisten, waardoor een generiek platform een gespecialiseerd hulpmiddel wordt.
Materiaalsuperioriteit in uitdagende klimaten met rubberen robottracks
De materiaalkeuze in het aandrijfsysteem is de belangrijkste verdediging tegen aantasting van het milieu. Rubberen robottracks bieden een unieke reeks voordelen ten opzichte van metalen of kunststof alternatieven, vooral wat betreft demping en grip. Bij zoek- en reddingsacties of militaire verkenningen is stilte vaak een vereiste. Rubber absorbeert op natuurlijke wijze het metaalachtige gekletter van de aandrijflijn, waardoor onopvAlleende bewegingen mogelijk zijn die met stalen schakels onmogelijk zouden zijn.
Bovendien is de thermische stabiliteit van modern rubberen robottracks is een wonder van de materiaalwetenschap. Hoogwaardige synthetische rubbers zijn ontworpen om flexibel te blijven bij -40°C, waardoor het barsten dat optreedt bij standaard polymeren wordt voorkomen, terwijl ze ook bestand zijn tegen het "verzachtende" effect in woestijnomgevingen waar de grondtemperaturen kunnen stijgen. Deze veerkracht zorgt ervoor dat de robot een consistente koppelafgifte handhaaft. De elasticiteit van het rubber zorgt ook voor een niveau van "vering" dat de interne versnellingsbakken beschermt tegen de schokbelastingen die optreden wanneer een robot van een rand valt of met hoge snelheid een verborgen obstakel raakt.
Verbetering van de stabiliteit en tractie met tankprofielen voor robots
Hoewel de term beelden kan oproepen van zware machines, modern tanktreden voor robots zijn meesterwerken van lichtgewicht techniek met hoge tractie. Het aandrijfsysteem in "tank"-stijl, gekenmerkt door zijn continue lus en schrankstuurvermogen, heeft de voorkeur voor robotica omdat het een nul-draairadius biedt. Deze manoeuvreerbaarheid is essentieel in krappe ruimtes zoals tunnels, magazijnen of ingestorte gebouwen, waar een traditionele draaicirkel een luxe is die de omgeving niet biedt.
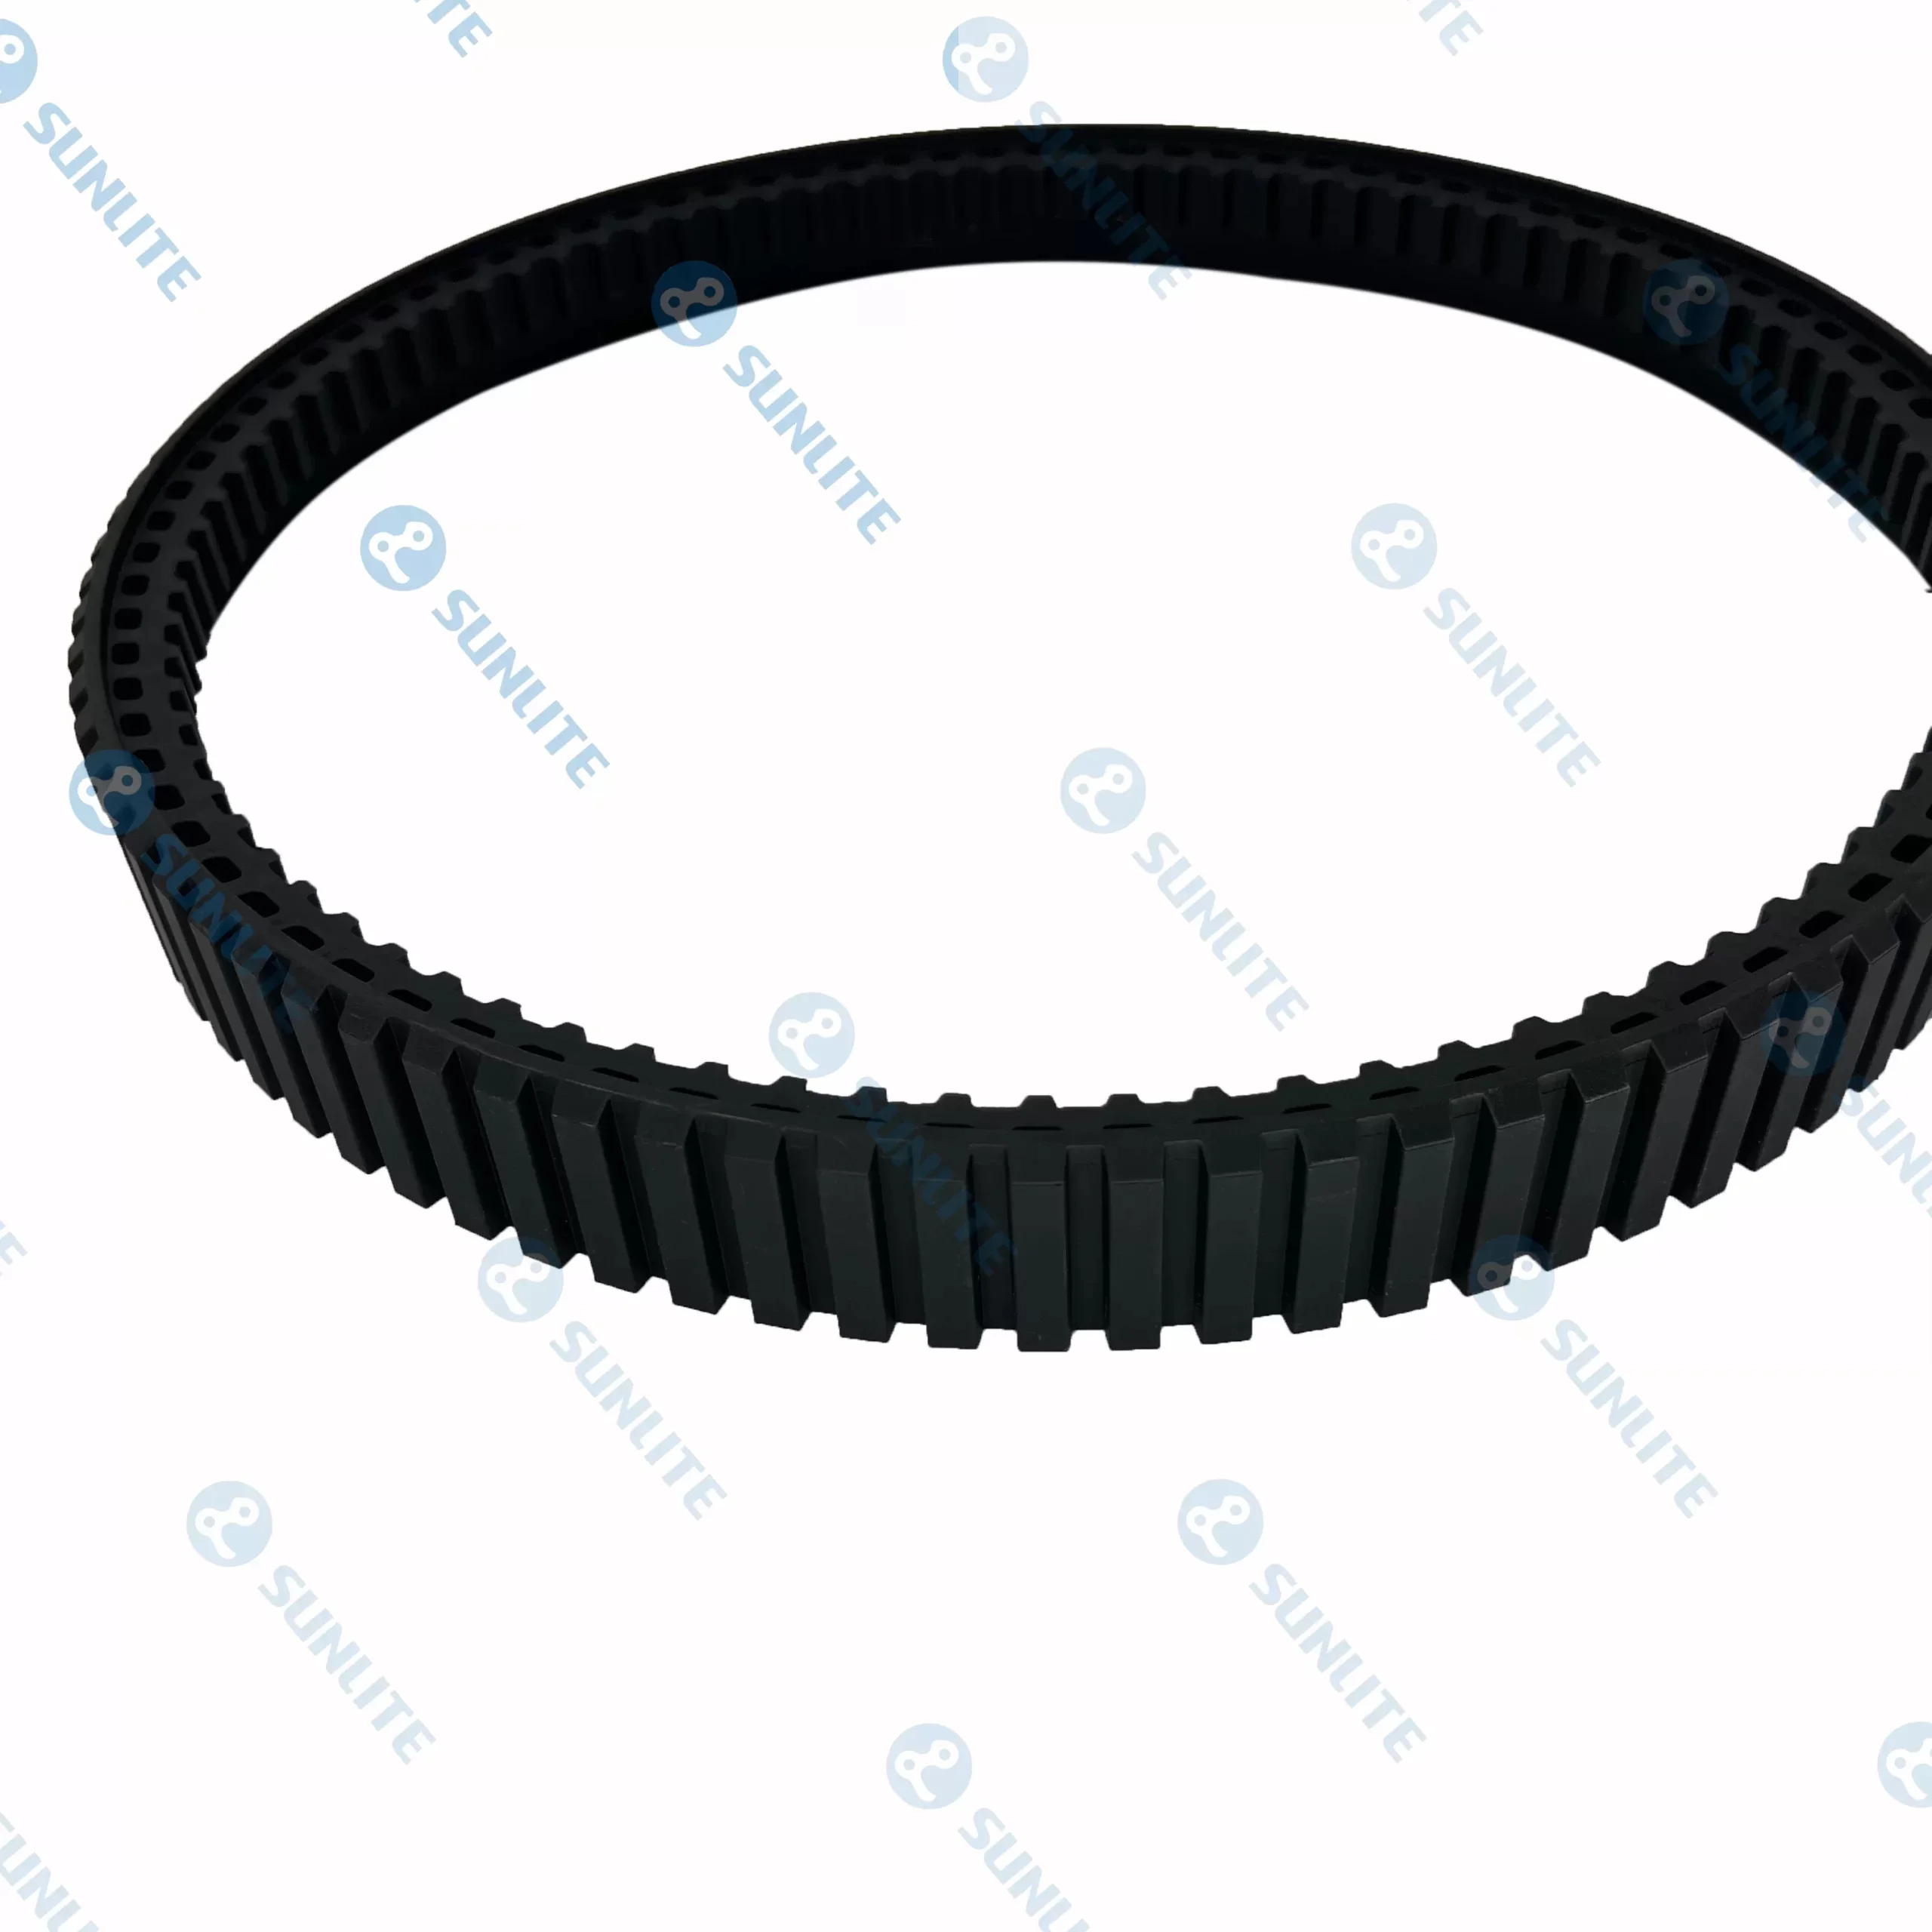
De werkzaamheid van tanktreden voor robots ligt in het nokprofiel. Voor zacht terrein zoals modder of sneeuw zijn diepe, agressieve peddels nodig om de aarde te "scheppen" en voorwaartse vaart te bieden. Omgekeerd vergroot in stedelijke omgevingen een vlakker, dichter gepakt nokkenpatroon het contactoppervlak met asfalt en beton, waardoor uitglijden wordt voorkomen en slijtage wordt verminderd. Door deze profielen aan te passen, zorgen ingenieurs ervoor dat de kracht van de robot wordt omgezet in beweging en niet wordt verspild door track-slip. Deze efficiëntie houdt rechtstreeks verband met de levensduur van de batterij, waardoor de missieduur wordt verlengd en de algehele bruikbaarheid van het robotsysteem wordt vergroot.
De mechanische synergie van aandrijfcomponenten en robottracks
Een veel voorkomende misvatting in de robotica is dat het spoor een geïsoleerd onderdeel is. In werkelijkheid zijn de prestaties van op maat gemaakte rubberen rupsen is volledig afhankelijk van de mechanische synergie met de interne rollen en aandrijfkettingwielen. De "aandrijfnokken" aan de binnenkant van de baan moeten precies overeenkomen met de spoed van het tandwiel om "tandenspringen" bij hoog koppel te voorkomen.
Modern ontwerp van robotbanen bevat vaak "CENTRUM-drive" of "bridge-drive" -systemen om de baan uitgelijnd te houden tijdens agressieve manoeuvres. Wanneer een robot op zijn plaats draait, zijn de zijdelingse krachten die proberen de baan van de wielen te trekken enorm. Door geleidevleugels in het rubberen profiel te integreren, kunnen fabrikanten ervoor zorgen dat de rupsband gecentreerd blijft, zelfs als de robot zijwaarts op een steile helling rijdt. Deze mechanische betrouwbaarheid zorgt ervoor dat operators hun machines kunnen vertrouwen in ‘no-go’-zones waar handmatig hersTel van een vastgelopen robot onmogelijk zou zijn.
De snelle expansie van de robotica-industrie is veel verder gegaan dan gestandaardiseerde laboratoriumprototypes.